概览
定位
ANet4D 是新一代具身智能体协同模拟基础设施,用于研究多个智能体在动态的真实地点中如何共同决定在何处、何时、以何种方式感知与行动:当前为多无人机机群,后续方向还包括无人车(UGV)、无人船(USV)、地面机器人、固定传感器与软件智能体在同一实验中协同。实验以可复现、可审计为目标,使一个团队能够复跑、核查并逐项替换另一个团队的实验设置。
机器人仿真器通常从载具出发,再配一张手工搭建的地图;数字孪生通常能展示一个地方,却不能在其中运行任务。ANet4D 从地方出发:采集或重建得到的点云成为一个带版本的 World,环境场、无人机机群与它们的智能体都运行在这个 World 上、共用同一个仿真时钟,浏览器则在任意位置观看与操作。整条链路是:
Reality → Reconstruction → World → Environment → Simulation → Agent
"4D" 指三维空间加时间:无人机、天气与时间轴共用一个仿真时钟,任何时刻都可以暂停、单步、录制与回放。
设计上的四条原则:
World 是核心。 采集、重建与仿真汇入同一个 World Package:供物理与查询使用的几何、供显示的点云、语义与禁飞区,锚定在真实地点上。
浏览器看世界,服务器算世界。 物理、安全、规划、感知与环境运行在无 GPU 的 Linux 服务器上;浏览器只负责流式加载与绘制。
环境是一个 4D 场。 风、湍流、能见度与降水构成同一个场 E(x, y, z, t),同一组数值既作用于机体,也用于绘制天空。
实体是 Physical Agent。 每架无人机(当前已交付的实体类型)公布自身能力,其他智能体发现它、询价并委派任务;每一条飞行命令仍要通过仿真器的准入与安全检查。
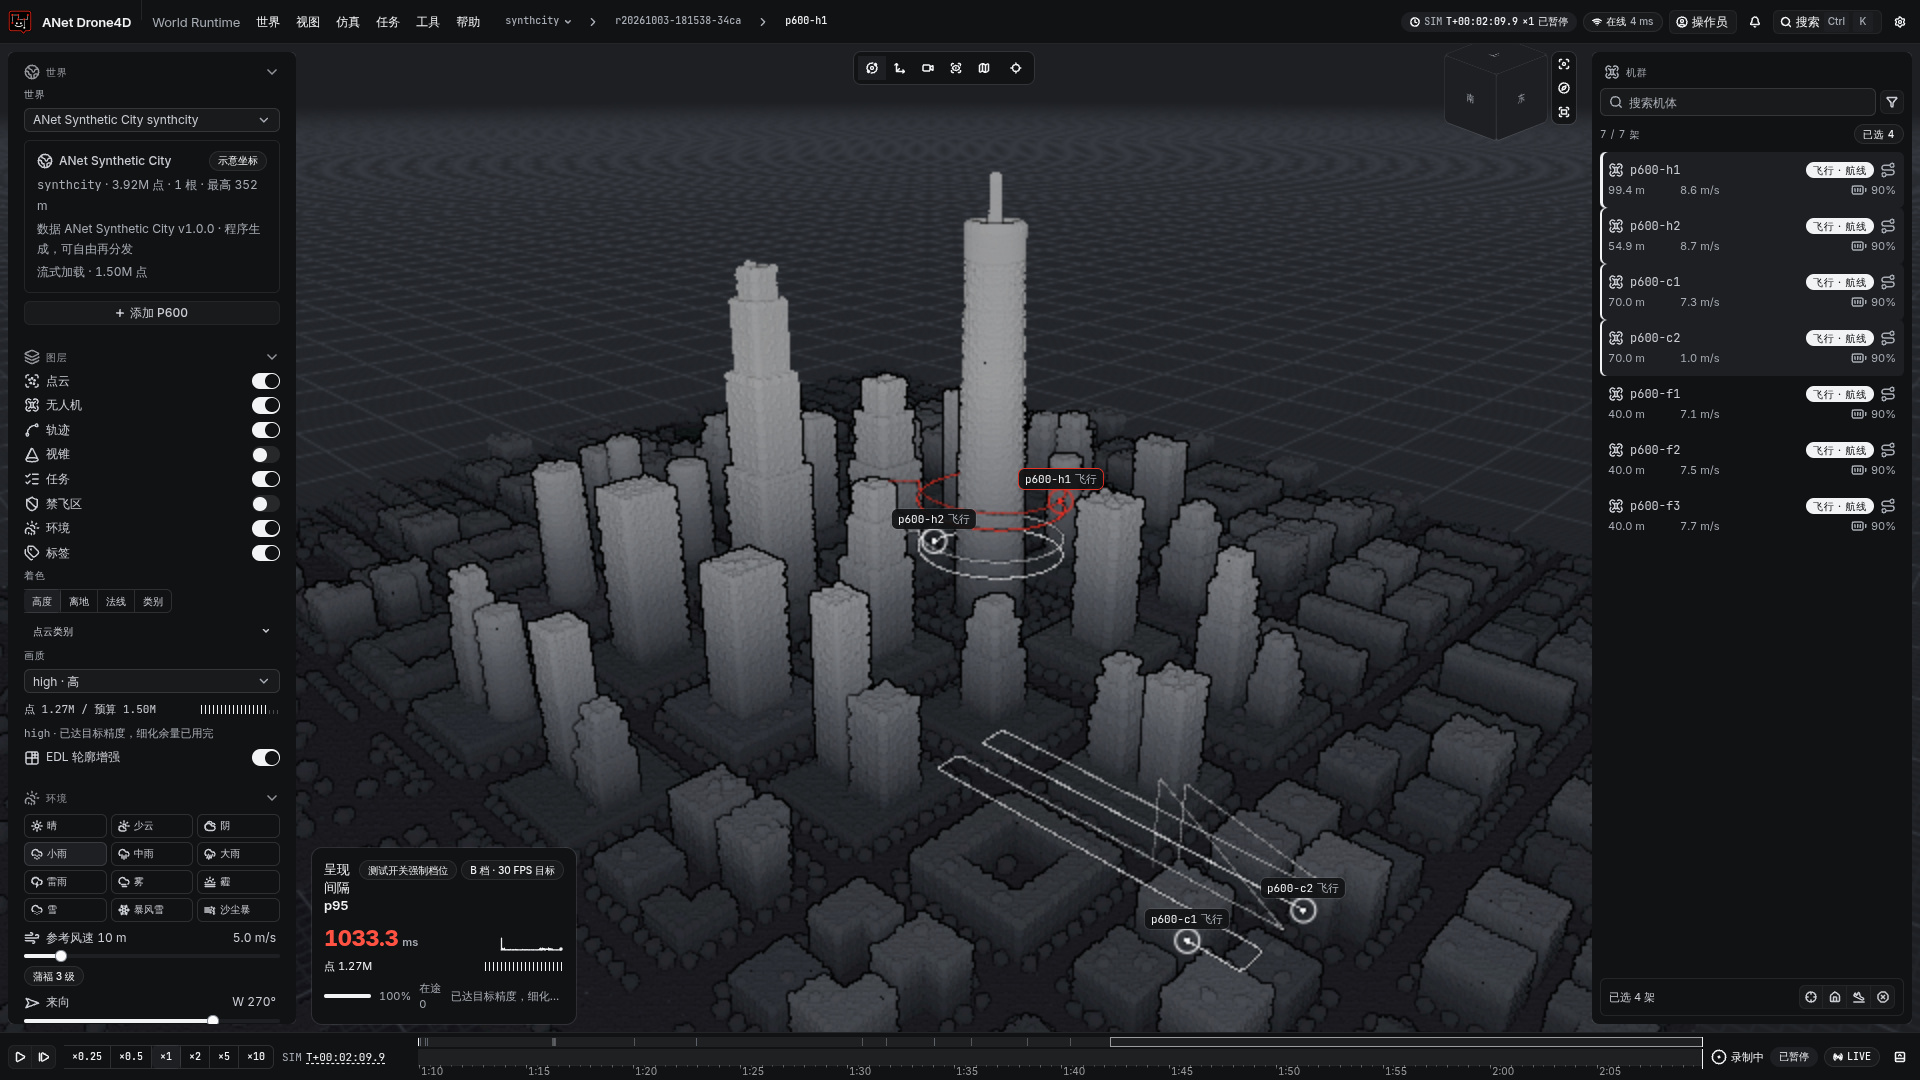
上图为 V0.1(D1)在合成演示城市 ANet Synthetic City 中的真实截图(无 GPU 的 8 核机器,软件渲染)。
当前版本
项 |
内容 |
|---|---|
版本 |
0.3.2(V0.3.2 · ANet4D):包含 2026-10-25 以标签 v0.3.0 封版的 V0.3 事件沙盘、改名为 ANet4D 以及实验性的场景目标基础;各版本的 GitHub Release 附已知问题 |
公开实例 |
anet4d.agentnetwork.org.cn:共享展示、每位访客一个沙盒与只读的事件沙盘样例,无需安装与登录 |
服务器 |
交互沙盒:Linux x86-64,Python 3.12,无需 GPU;公开实例运行在 4 核、无 GPU 的服务器上。事件沙盘:Linux x86-64,传感器生成需要 NVIDIA GPU |
浏览器 |
支持 WebGL2 的桌面、平板或手机浏览器;画质与帧率取决于访客设备的 GPU |
许可 |
ANet 开源许可证(改版 Apache-2.0),见 引用与许可 |
能力与交付状态
状态标注的含义:
已交付:已随正式版本发布,并通过对应验收或以已知问题登记。
开发中:设计已定稿并列入当前阶段计划,接口与验收已定义,尚未发布。
研究:处于评估或原型阶段,是否进入产品以评估结论为准。
能力 |
说明 |
状态 |
|---|---|---|
World Package v1 |
点云规范化(单位、上方向、调平、北向、原点、法线、地面模型)、Potree 2.0 兼容八叉树与 ANET_Q16 编码、DSM 与 DTM、语义与区域; |
已交付 V0.1 |
七个世界 |
合成演示城市 ANet Synthetic City 与 UrbanScene3D 六城(经数据集权利方授权用于本项目部署) |
已交付 V0.1 / V0.2 |
城市级点云流式加载 |
每个八叉树根一次 Range 请求取回首屏层级;APH 选择器与 CAS 控制器在点预算与 7 档画质之间闭环调节 |
已交付 V0.1 |
4D 环境场 |
风(高度廓线与湍流)、能见度与降水,12 个天气预设;仿真日历、太阳位置、照度与按波长消光 |
已交付 V0.1 / V0.2 |
多机同钟 FleetSim |
1 至 1,000 架共享 250 Hz 时钟;PX4 风格级联由 numba 编译;1,000 架约用半个 CPU 核保持实时 |
已交付 V0.1 |
安全与任务 |
14 态 Flight FSM、地理围栏、能量感知返航、机间间距守护;8 类任务生成器 |
已交付 V0.1 |
时间轴、录制与回放 |
暂停、单步、倍速 ×0.25 至 ×10;MCAP 录制与逐字节一致的回放(本机运行;公开实例不提供) |
已交付 V0.1 |
智能体协作 |
进程内 Mock ANet:能力发现、询价、委派与回执核验(S3 搜救剧本) |
已交付 V0.1 |
交互式沙盒 |
每位访客一个隔离会话与独立 sim-core;准入、排队、续期、快照与切换底图 |
已交付 V0.2 |
识别物与感知量化 |
六类识别物与敏感范围;Johnson 准则与 TTPF 统一的检测、识别、确认三级;逐对感知读数与场视图 |
已交付 V0.2 |
机巢、任务编排与接力 |
六类任务与区域值守、贪心分配器与 Allocator 接口、GSD 扫描反推、7×24 接力监控与可持续性评估 |
已交付 V0.2(白天接力短间隙为已知问题) |
开放接口与 Python SDK |
沙盒 REST v1、 |
已交付 V0.2 |
机型目录 |
P600 数字孪生(MID-360 配置)与四款通用参考机型,含固定翼与垂起 |
已交付 V0.2 |
启动、容量与多端 |
版本与进度启动屏、观看席位与沙盒槽位排队、节能模式、手机与平板布局 |
已交付 V0.2 |
网格世界 |
摄影测量 GLB 网格经米制尺度、真北与调平标定,派生几何、导航与质量图层 |
已交付 V0.3 |
事件仿真与主动观测基准 |
同一世界与同一事件下比较不同机队策略的观测;事件 DSL 与事件磁带、评测与内部排行榜 |
已交付 V0.3 |
高保真物理档 |
gz-sim 锁步档作为正式成绩的物理档;FleetSim 保留为快速档 |
已交付 V0.3 |
传感器生成服务 |
网格光栅化相机(RGB、深度、实例、语义、卷帘快门、热成像)、按 Livox MID-360 扫描模式的网格 LiDAR 与 IMU 合成 |
已交付 V0.3 |
Agent SDK 与基线策略 |
Python SDK |
已交付 V0.3 |
场景目标基础 |
目标外观、活动与群体绑定,以契约中新增的可选字段表达;缺省关闭,公开实例不提供 |
开发中 V0.3.2 |
大模型指挥层 |
经推理网关接入大模型指挥层与 ANet 多智能体委派(已移出 V0.3 封版范围) |
研究 D3.x / D4 |
3DGS 外观层 |
网格蒸馏与真实航拍资产的高斯外观层;以 G-3DGS 评估门决定是否进入产品 |
研究 D3.x / D4 |
跨实体协同实验 |
异构实体(无人机、无人车、无人船、地面机器人、固定传感器、软件智能体)在同一实验中协同;声明式实验规格、可替换的协同算法与协作排行榜 |
研究 D4 |
GPU 重建 |
LingBot-Map、DA3-Streaming 与 MapAnything 等重建引擎接入(Mock 引擎链路已打通) |
研究 V0.5 |
真 ANet 网络 |
自建 ANetHub、每机一个 daemon、断网下的 CBBA 分配 |
研究 V1.0 |
文档地图
你想要 |
从这里开始 |
|---|---|
不安装,直接体验 |
|
在本机运行 |
|
用程序控制沙盒 |
|
理解系统内部 |
|
部署自己的实例 |
|
了解进度与质量 |
设计文档以中文撰写,位于仓库 docs/:设计基线与 85 条 ADR(docs/03)、D2 设计增补(docs/04)、D3 设计增补(docs/05)、各模块 PRD(docs/modules/)与实现和验收报告(docs/impl/)。本文档站面向使用者,概括其中与使用相关的部分;两者不一致时以设计文档为准。